Роботы-гуманоиды - это машины с телом, похожим на человеческое: две ноги, туловище, две руки и голова с датчиками. Человеческая форма нужна не ради красоты, а чтобы робот мог работать в мире, построенном под людей: подниматься по лестницам, открывать двери, брать обычные инструменты. Пока такие роботы хорошо ходят и выполняют отдельные отрепетированные задачи, но до универсального помощника им далеко.
Зачем роботу тело человека
Колесная платформа проще, дешевле и устойчивее двуногой. Тем не менее инженеры десятилетиями тратят силы на гуманоидов, и у этого есть конкретные причины.
- Среда под человека. Ступеньки, пороги, узкие проходы, полки на высоте 1,5-2 м, дверные ручки, рычаги и кнопки рассчитаны на рост и руки взрослого. Гуманоиду не нужно перестраивать склад или квартиру.
- Готовые инструменты. Дрель, швабра, гаечный ключ и тележка уже существуют. Робот с кистью человеческих пропорций может пользоваться ими без переделки.
- Обучение на примерах людей. Движения человека легко записать камерами или костюмом захвата движения и перенести на робота с похожим скелетом. Для машины другой формы такие данные почти бесполезны.
- Общение. Людям проще понимать робота, у которого есть «лицо» и понятные жесты: куда он смотрит, что собирается взять.
Обратная сторона - сложность. У человекоподобного робота десятки приводов, и каждый нужно согласованно управлять сотни раз в секунду, иначе машина просто упадет.
Как появлялись человекоподобные роботы
Первые шаги в Японии
Одним из первых полноразмерных гуманоидов считается WABOT-1, построенный в университете Васэда в 1973 году. Он медленно шагал, хватал предметы и мог произнести несколько фраз по-японски. В 1980-х и 1990-х Honda тайно вела собственную программу двуногой ходьбы, и в 1996 году показала робота P2, который самостоятельно ходил и поднимался по ступеням.
Шагающий ASIMO от Honda
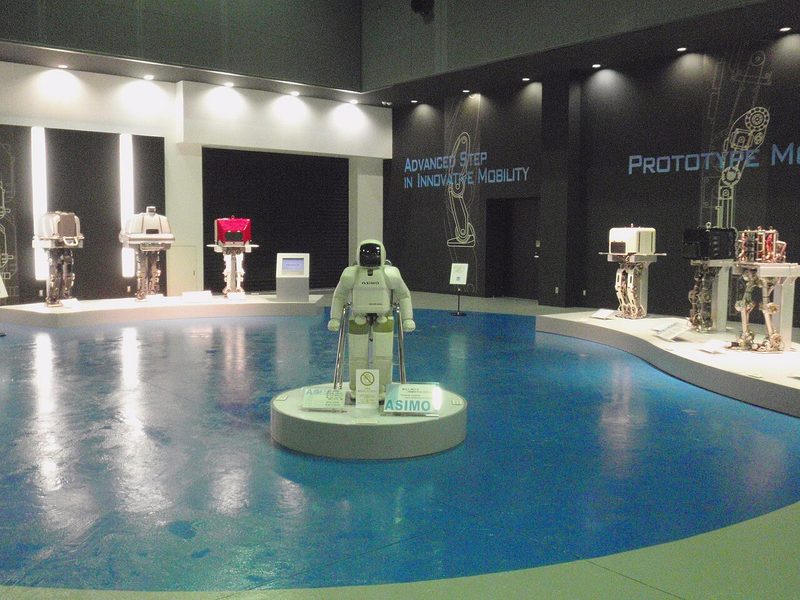
В 2000 году Honda представила ASIMO ростом около 130 см. Он ходил, бегал, поднимался по лестнице, узнавал лица и подавал напитки на подносе. ASIMO стал символом робототехники начала века, выступал на выставках по всему миру. Ходьба ASIMO опиралась на принцип точки нулевого момента (ZMP): робот так рассчитывал движения, чтобы равнодействующая сил всегда проходила внутри площади опоры стоп. Это надежно на ровном полу, но движения получаются осторожными, с согнутыми коленями. В 2018 году Honda прекратила развитие ASIMO и перенесла наработки в другие проекты.
Atlas от Boston Dynamics
Atlas появился в 2013 году для конкурса DARPA Robotics Challenge, где роботы должны были действовать в зоне условной аварии: проехать на машине, открыть дверь, повернуть вентиль, пройти по завалу. Позднее Boston Dynamics превратила Atlas в акробата: в роликах компании он бегал по пересеченной местности, прыгал по ящикам, делал сальто и паркур. Гидравлические приводы давали большую мощность при небольшом весе. В 2024 году компания объявила о завершении работы над гидравлическим Atlas и показала новую, полностью электрическую версию, рассчитанную уже на промышленные задачи.
Фёдор, он же FEDOR
Российский робот «Фёдор» (FEDOR, Final Experimental Demonstration Object Research) разработан НПО «Андроидная техника» вместе с Фондом перспективных исследований. Его демонстрировали за рулем автомобиля, на тренажерах и при работе с инструментами, часто в режиме дистанционного управления, когда оператор в специальном костюме задает движения. В августе 2019 года робот под именем Skybot F-850 слетал на Международную космическую станцию на корабле «Союз МС-14» и провел там около двух недель, отрабатывая операции для будущих космических помощников.
Optimus от Tesla
Илон Маск объявил о проекте человекоподобного робота Tesla в 2021 году. Первый прототип показали в 2022-м, затем последовали обновленные версии с более легким корпусом и новыми кистями. Tesla делает ставку на массовое производство и на нейросетевое управление, близкое к системам автопилота. Компания показывала, как Optimus сортирует детали, складывает предметы и ходит, однако во многих публичных демонстрациях часть действий выполнялась с участием операторов, и реальную степень самостоятельности робота со стороны оценить сложно.
| Робот | Страна | Год показа | Чем известен |
|---|---|---|---|
| WABOT-1 | Япония | 1973 | Один из первых |
| ASIMO | Япония | 2000 | Бег и лестницы |
| Atlas | США | 2013 | Акробатика |
| Фёдор | Россия | 2016-2017 | Полет на МКС |
| Optimus | США | 2022 | Ставка на массовость |
Что гуманоиды реально умеют уже сейчас
Если отбросить постановочные ролики, текущие возможности выглядят так:
- уверенно ходить по ровному полу, подниматься по ступеням и удерживаться на ногах при толчке;
- бегать, прыгать и вставать после падения - это показывают Atlas и ряд китайских моделей, например роботы Unitree;
- переносить ящики и контейнеры между стеллажами на складе в заранее подготовленной зоне;
- брать предметы известной формы и раскладывать их по местам;
- повторять движения оператора в режиме телеуправления, в том числе тонкие операции.
Отдельные компании уже проводят пилотные проекты на заводах и складах. Например, двуногий робот Digit от Agility Robotics переставляет пластиковые ящики, а Figure и Apptronik испытывают своих роботов на автомобильных производствах. Это именно испытания с ограниченным набором задач, а не полноценная замена рабочих.
Чего роботы-гуманоиды пока не могут
Главный разрыв между ожиданиями и реальностью - в универсальности. Человек за минуту сообразит, как убрать незнакомую кухню. Роботу каждый новый предмет, освещение или беспорядок дается с трудом.
- Работать долго. Аккумулятора обычно хватает на несколько часов, а двуногая ходьба расходует энергию даже стоя на месте: моторы держат равновесие постоянно.
- Справляться с мягким и хрупким. Сложить футболку, завязать шнурок, разбить яйцо - для робота это все еще трудные задачи.
- Действовать надежно без присмотра. Ошибка раз в сто попыток допустима в лаборатории, но не в квартире с детьми.
- Быть дешевыми. Десятки точных приводов, датчиков и вычислителей пока делают гуманоида дороже многих автомобилей.
Почему так трудно удержать равновесие
Человек стоит на двух маленьких площадках - стопах, а его центр масс находится примерно на уровне таза, почти на метр выше. Это неустойчивая система, как карандаш на кончике. Мозг удерживает ее, постоянно получая сигналы от вестибулярного аппарата, мышц и глаз и непрерывно подправляя позу.
Робот делает то же самое с помощью инерциальных датчиков (гироскопов и акселерометров), датчиков силы в стопах и энкодеров в каждом суставе. Контроллер сотни раз в секунду оценивает положение центра масс и решает, куда поставить ногу и с каким усилием толкнуться. Ранние роботы, как ASIMO, держали центр масс строго над опорой. Современные используют динамическое равновесие: они фактически все время немного падают и ловят себя следующим шагом, как человек при беге. Для этого применяют модельное предиктивное управление и нейросети, обученные в симуляторе на миллионах виртуальных падений, после чего навык переносят на настоящего робота.
Почему руки сложнее ног
Кисть человека содержит 27 костей и управляется более чем тремя десятками мышц, многие из которых находятся в предплечье и тянут пальцы через сухожилия. Подушечки пальцев плотно усеяны рецепторами, которые чувствуют давление, вибрацию и проскальзывание. Благодаря этому мы удерживаем бумажный стаканчик, не сминая его, и вслепую находим ключ в кармане.
Роботизированной кисти нужно уместить моторы в ограниченном объеме, сделать пальцы одновременно сильными и точными и дать им «осязание». Тактильные сенсоры для роботов существуют, но они уступают коже по чувствительности, долговечности и плотности. Поэтому многие роботы пока работают кистями с несколькими степенями свободы или простыми захватами, а самые ловкие руки остаются дорогими лабораторными образцами. Есть и проблема управления: схватить новый предмет правильно - задача, для которой нужен большой опыт, а набрать такой опыт роботу сложно, ведь каждая попытка в реальном мире занимает время.
Что еще спрашивают о роботах-гуманоидах
Чем андроид отличается от гуманоида
Гуманоид - любой робот с человекоподобным телом, даже если он выглядит как механизм. Андроидом обычно называют робота, внешне максимально похожего на человека: с силиконовой кожей, лицом и мимикой, как японские андроиды Хироси Исигуро.
Можно ли купить человекоподобного робота домой
Существуют небольшие образовательные и исследовательские гуманоиды, а некоторые производители продают полноразмерные модели лабораториям и компаниям. Домашнего помощника, который сам наведет порядок в квартире, в продаже пока нет.
Опасны ли роботы-гуманоиды
Полноразмерный робот весит несколько десятков килограммов, и падение или резкое движение руки может травмировать человека. Поэтому на испытаниях их отделяют от людей ограждениями или зонами безопасности, а в конструкции предусматривают аварийную остановку.