Робот-пылесос работает как маленький автономный автомобиль: датчики измеряют расстояния до стен и мебели, процессор по этим данным рисует карту квартиры и одновременно вычисляет, где на ней находится сам робот. Затем он прокладывает маршрут змейкой, собирает мусор щетками и всасывающим вентилятором и возвращается на зарядку, когда заканчивается батарея или уборка.
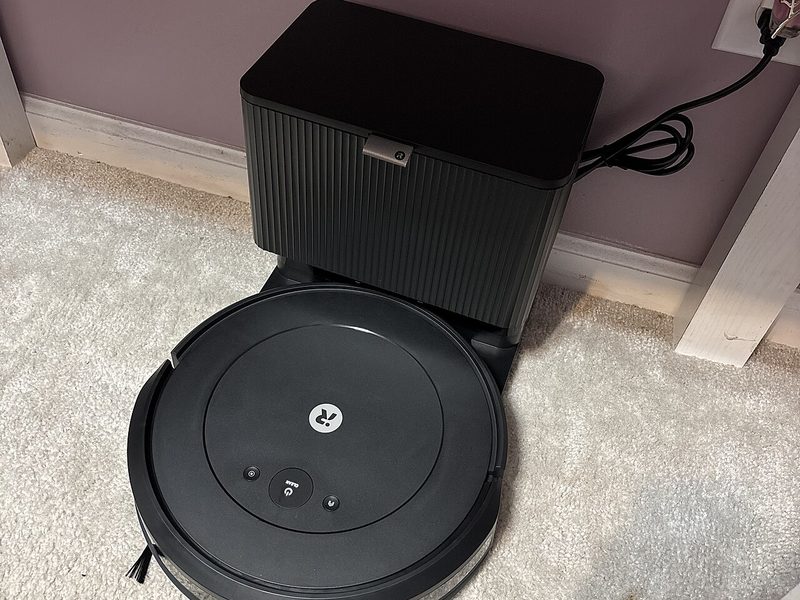
Из чего состоит робот-пылесос
Внутри круглого или D-образного корпуса высотой обычно 8-10 см помещается почти все, что есть у настоящего мобильного робота. Основные узлы такие:
- Два ведущих колеса с отдельными моторами. Робот поворачивает, вращая их с разной скоростью или в разные стороны, поэтому умеет развернуться на месте.
- Боковые щетки выметают пыль из углов и вдоль плинтусов к центру корпуса.
- Центральная щетка (ворсовая, резиновая или комбинированная) поднимает мусор с пола и ворса ковра.
- Вентилятор и контейнер с фильтром: поток воздуха затягивает мусор внутрь.
- Аккумулятор, как правило литий-ионный, на час-три работы в зависимости от модели и режима.
- Блок навигации: лидар или камера, гироскоп, датчики колес и набор инфракрасных сенсоров.
- Модуль влажной уборки у моющих моделей: бак с водой и тряпка, вибрирующая или вращающаяся пластина.
Самые первые массовые роботы, например iRobot Roomba 2002 года, обходились без карты вообще. Они ехали прямо до столкновения, поворачивали на случайный угол и ехали дальше. За достаточно долгое время такой хаотичный робот покрывал большую часть комнаты, но часть пола оставалась непропылесошенной, а по другим участкам он проходил много раз.
Как робот-пылесос видит комнату
Лидар на крыше
Круглая башенка сверху у многих моделей - это лидар, лазерный дальномер. Внутри вращается инфракрасный лазер с приемником, делая несколько оборотов в секунду. Луч отражается от стены или ножки стула, и прибор вычисляет расстояние: по времени возврата света или по углу, под которым отраженный луч попадает на матрицу (метод триангуляции, он дешевле и часто используется в бытовых роботах). За один оборот получается несколько сотен точек, вместе они дают контур комнаты на высоте башенки.
Лидар одинаково хорошо работает при свете и в полной темноте, точно меряет расстояние до нескольких метров и быстро строит план. Слабые места: зеркала и глянцевые черные поверхности, от которых луч отражается не туда или поглощается, а также предметы ниже уровня башенки, например провод на полу.
Камера и компьютерное зрение
Другой подход - камера, направленная вперед или вверх, на потолок. Метод называют vSLAM (визуальный SLAM): робот находит на снимках характерные точки - углы мебели, светильники, края дверных проемов - и отслеживает, как они смещаются при движении. Отсюда вычисляется путь робота и положение ориентиров. Камере нужен свет, поэтому в темной комнате такие модели ориентируются хуже, если у них нет инфракрасной подсветки.
Передняя камера с нейросетью полезна еще и тем, что распознает мелкие препятствия: носки, кабели, тапки, экскременты домашних животных. Часть моделей дополняет ее структурированным светом: на пол проецируется лазерная линия или точечный узор, и по их искажению робот оценивает форму низких предметов.
Гироскоп и одометрия
Дешевые роботы без лидара и камеры используют гироскоп и энкодеры колес. Энкодер считает обороты колеса, а значит пройденный путь, гироскоп показывает поворот корпуса. Это позволяет ехать ровными параллельными полосами. Проблема в накоплении ошибки: колесо проскальзывает на ковре, гироскоп постепенно «уплывает», и через 20-30 минут робот уже плохо представляет, где находится.
Что такое SLAM и как строится карта
SLAM расшифровывается как Simultaneous Localization and Mapping - одновременная локализация и построение карты. В этом и состоит главная трудность: чтобы нарисовать карту, нужно знать, где ты стоишь, а чтобы понять, где стоишь, нужна карта. Алгоритм решает обе задачи вместе и постоянно уточняет результат.
- Робот делает замер окружающего пространства лидаром или камерой.
- По данным колес и гироскопа он предсказывает, куда сдвинулся с прошлого шага.
- Новый замер сравнивается с уже накопленной картой. Если стена «съехала» на 3 см, программа понимает, что ошиблась одометрия, и поправляет координаты робота.
- Уточненное положение используется, чтобы дорисовать на карте новые участки.
- Когда робот возвращается в знакомое место, срабатывает «замыкание петли»: накопленная ошибка распределяется по всему маршруту, и карта становится ровнее.
Готовая карта хранится в памяти и отображается в приложении. Программа делит ее на комнаты по дверным проемам, и хозяин может задать запретные зоны, виртуальные стены, порядок уборки и отдельные режимы для кухни или спальни. Многие модели запоминают несколько этажей и узнают, на какой из них их перенесли, сравнивая текущий замер с сохраненными картами.
| Навигация | Как ориентируется | Плюсы | Минусы |
|---|---|---|---|
| Хаотичная | Бампер и случайные повороты | Дешево | Пропуски, долго |
| Гироскоп | Колеса и гироскоп | Ровные полосы | Нет точной карты |
| Камера (vSLAM) | Ориентиры на снимках | Видит предметы | Нужен свет |
| Лидар | Лазерный дальномер | Точно, в темноте | Боится зеркал |
Датчики, которые спасают от падений и ударов
Кроме навигации, у робота есть сенсоры безопасности, которые работают независимо от карты.
- Датчики перепада высоты (клиф-сенсоры) - несколько инфракрасных пар на днище. Они постоянно светят в пол и ловят отражение. Если отражение пропало, значит, под корпусом пустота - ступенька лестницы, и робот сразу отъезжает назад. Из-за этого принципа черный ковер иногда воспринимается как обрыв: темный ворс почти не отражает инфракрасный свет, и робот отказывается на него заезжать.
- Механический бампер - подвижная передняя дуга с микропереключателями. Касание фиксируется мгновенно, и робот запоминает препятствие на карте.
- Датчики стены сбоку помогают ехать вдоль плинтуса на расстоянии нескольких миллиметров и не задевать его.
- Датчики подъема колес выключают щетки, если робота подняли в воздух.
- Ультразвуковой датчик ковра у части моделей определяет тип покрытия, после чего робот усиливает всасывание или поднимает моющую тряпку.
- Датчик загрязнения - пьезоэлемент или оптический сенсор во всасывающем канале. Если частиц много, робот проходит это место повторно.
Станция самоочистки и возвращение на базу
Чтобы найти зарядку, робот ищет инфракрасный сигнал от станции, а с картой просто возвращается в запомненную точку и уже вблизи доводит себя по маяку. Контакты на днище совпадают с пластинами станции.
Станция самоочистки вытягивает мусор из контейнера робота через отверстие в днище мощным отдельным мотором - звук при этом громкий, как у обычного пылесоса, но длится секунды. Мусор собирается в одноразовый мешок объемом обычно около 2-4 литров, которого хватает на несколько недель. Продвинутые станции также моют тряпки, сушат их теплым воздухом, доливают чистую воду в бак робота и забирают грязную. Пользователю остается периодически менять мешок и воду в баках станции.
Почему робот-пылесос застревает и путается
Даже лучшие модели время от времени зовут на помощь. Причины обычно повторяются:
- Провода и шнурки наматываются на щетки и колеса. Это самая частая причина остановки.
- Мебель с низким просветом: робот заезжает под диван или шкаф, где щель чуть ниже лидарной башенки, и застревает, упершись в нее.
- Пороги выше 1,5-2 см. Большинство роботов уверенно преодолевают препятствия высотой около 2 см, выше - уже не всегда.
- Ножки стульев образуют «клетку», из которой робот долго ищет выход.
- Бахрома ковров затягивается центральной щеткой.
- Зеркала в пол и стеклянные двери сбивают лидар: он видит «вторую комнату» за отражением.
- Перестановка мебели. Если сдвинуть диван, робот какое-то время сверяет новую обстановку со старой картой и может решить, что потерялся.
- Грязные сенсоры. Пыль на клиф-датчиках или окне лидара заставляет робота видеть обрывы и стены там, где их нет. Их стоит протирать сухой тканью раз в несколько недель.
Перед уборкой помогает простая подготовка: убрать провода и мелкие вещи с пола, поднять стулья или задать вокруг обеденной зоны запретную область в приложении.
Интересные факты о роботах-пылесосах
- Компания iRobot, выпустившая Roomba, до этого делала военных и исследовательских роботов, в том числе разведчика PackBot.
- Многие владельцы дают роботу имя и относятся к нему как к питомцу. Исследователи взаимодействия человека и робота описывали случаи, когда люди отказывались менять сломанный робот на новый и хотели починить «своего».
- Кошки и собаки быстро привыкают к роботу, а в интернете набрали миллионы просмотров ролики с котами, катающимися на Roomba.
- Карта квартиры - это персональные данные: по ней видно планировку и размер жилья. Поэтому производители шифруют ее при передаче, а пользователю стоит проверить в приложении настройки облачного хранения.
- Средний робот за одну уборку проезжает сотни метров: в квартире 60 квадратных метров при ширине полосы около 20 см только змейка дает порядка 300 метров пути.
Что еще спрашивают о роботах-пылесосах
Что лучше в роботе-пылесосе - лидар или камера
Лидар точнее строит карту и не зависит от освещения. Камера лучше распознает мелкие предметы на полу. В дорогих моделях эти системы часто сочетают: лидар отвечает за план квартиры, передняя камера - за обход носков и проводов.
Можно ли запускать робота в темноте
Лидарный робот спокойно убирает ночью. Модели с камерой без подсветки в темноте теряют часть ориентиров и могут хуже держать маршрут.
Почему робот не заезжает на черный ковер
Датчики перепада высоты не получают отраженного инфракрасного света от темного ворса и принимают ковер за ступеньку. В некоторых приложениях эти датчики можно ослабить для конкретной зоны, но рядом с лестницей так делать нельзя.
Нужно ли заново строить карту после ремонта
Небольшие перестановки робот учтет сам за одну-две уборки. После серьезной перепланировки проще удалить старую карту и дать роботу пройти квартиру заново.